Snap-through: elastyczny napęd rozpędza małe roboty do trzech długości ciała na sekundę
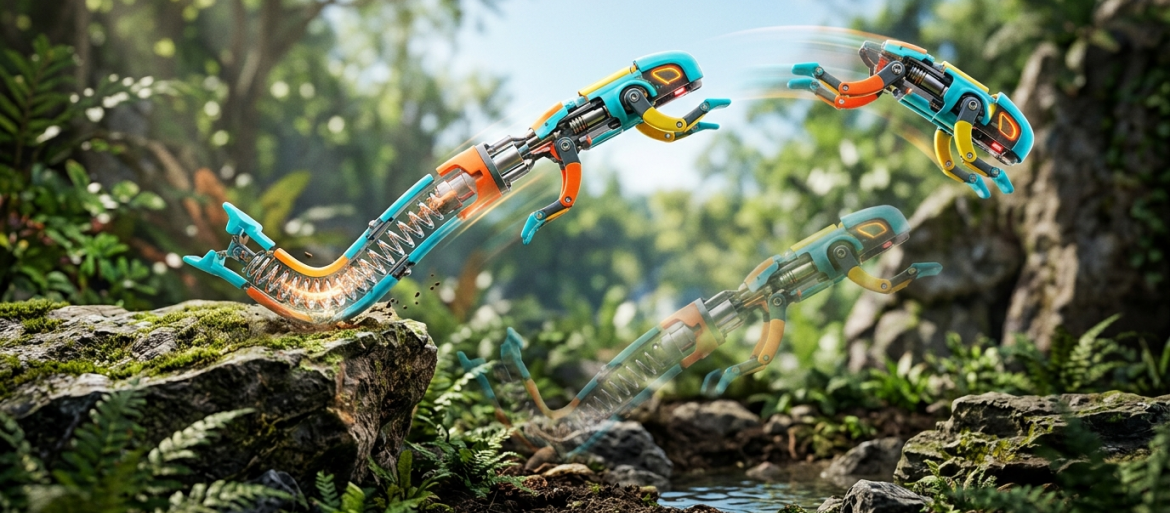
Inżynierowie z USA opracowali mechanizm gwałtownego uwalniania energii w prętach z nitinolu, pozwalający małym robotom sprawnie skakać, pływać i pokonywać teren przy niskim poborze mocy.
Budowa miniaturowych robotów zdolnych do sprawnego poruszania się w zróżnicowanym terenie od lat stanowi wyzwanie dla inżynierii mechanicznej. Tradycyjne konstrukcje oparte na sztywnych elementach wymagają stosowania silników o dużej mocy oraz skomplikowanych systemów sterowania, aby wygenerować dynamiczne ruchy, takie jak skoki czy gwałtowne odbicia. Ograniczenia te wynikają z niekorzystnego stosunku masy aktuatorów do ich siły, co drastycznie obniża efektywność energetyczną małych maszyn, szczególnie gdy muszą one pokonywać przeszkody o rozmiarach zbliżonych do ich własnej skali.
Zespół badaczy z UCLA Samueli School of Engineering oraz University of Michigan pod kierownictwem prof. Khalida Jaweda i prof. Xiaonana Huanga opracował alternatywne rozwiązanie, wykorzystujące zasady mechaniki strukturalnej. Naukowcy zastosowali zjawisko "snap-through", czyli nagłego przeskoku geometrycznego występującego w helikalnie ukształtowanych prętach elastycznych. W badaniu opublikowanym we wrześniu 2026 roku w czasopiśmie "Science Advances" opisano prototyp robota o długości 11 cm i masie 98,2 g, którego napęd stanowią dwie tylne kończyny wykonane z nitinolu – superelastycznego stopu niklu i tytanu. Pręty o promieniu zaledwie 0,4 mm i długości 13,5 cm są powolnie skręcane przez niskomocowe serwomotory EMAX. Proces ten prowadzi do kumulacji energii sprężystej wynikającej z jednoczesnego zginania, skręcania i ściskania struktury. Po osiągnięciu krytycznego stanu geometrycznego następuje gwałtowna niestabilność i przeskok do nowej konfiguracji, co uwalnia zgromadzoną energię w krótkim, potężnym impulsie mechanicznym.
Wyniki testów eksperymentalnych wykazały, że robot wykorzystujący ten mechanizm osiąga prędkość 3,21 długości ciała na sekundę (BL/s) na powierzchniach drewnianych. Dla porównania, identyczna konstrukcja wyposażona w sztywne nogi poruszała się ze średnią prędkością zaledwie 0,79 BL/s, niemal całkowicie zatrzymując się na trawie i tkaninie. Nowy model bez trudu pokonuje piasek, wspina się po schodach oraz wykonuje powtarzalne salta w tył. Po uszczelnieniu i dodaniu elastycznych płetw maszyna sprawnie pływa z prędkością 0,5 BL/s, wykazując zdolność do omijania przeszkód nawet przy silnym wietrze. Precyzyjne sterowanie kierunkiem ruchu odbywa się poprzez różnicowanie prędkości skręcania obu prętów, co w testach autonomicznej nawigacji z wykorzystaniem czujników światła dało 87-procentową skuteczność.
Kluczowym osiągnięciem zespołu jest opracowanie mapy predykcyjnej opartej na nieliniowej teorii prętów, która pozwala dokładnie określić, kiedy nastąpi przeskok. Ponieważ o wystąpieniu zjawiska "snap-through" decyduje geometria helisy, a nie bezwzględny rozmiar elementów, technologia ta jest w pełni skalowalna. Umożliwia to projektowanie robotów w skali milimetrowej, które mogą znaleźć zastosowanie w ratownictwie, inspekcji instalacji technicznych oraz biomedycynie. Wykorzystanie pasywnego uwalniania energii pozwala na budowę urządzeń o wysokiej mobilności przy zachowaniu minimalnego poboru mocy z akumulatorów.
Źródła: https://www.science.org/doi/10.1126/sciadv.aeh2779, https://newsroom.ucla.edu/releases/frog-like-hopping-robot-propelled-by-twisting-elastic-rods, https://www.eurekalert.org/news-releases/1144822, https://www.theengineer.co.uk/content/news/helically-shaped-elastic-rods-give-robots-a-powerful-jump